



好货推荐
获取最低报价
商家收到后会立即联系您
请阅读并同意隐私政策
产品分类
相关产品推荐
-
 ¥178000.00
升降电梯电动升降货梯物流输送电梯 实现工厂大件货物上下楼层自动垂
-
¥19000.00
新款松下交直流氩弧焊机YC-350WX5 铝焊和不锈钢焊接升级
-
¥39000.00
松下YC-500WX5全数字交直流氩弧焊机 铝焊用TIG焊机
-
¥26000.00
火焰切割机器人 自动打坡口
-
¥27000.00
激光焊接机器人 取料机器人自动上下料机器人
进入手机版

工作范围 : |
±360° |
品牌 : |
简沃 |
型号 : |
JW-2000 |
关节数量 : |
6 |
手腕负载 : |
6 kg |
最大工作半径 : |
4500mm |
本体重量 : |
250 kg |
功率 : |
2.2KW |
关节速度 : |
322-516°/s |
防护等级 : |
IP43 |
重复定位精度 : |
±0.03mm |
工作温度 : |
0-45℃ |
产品详情
Product details
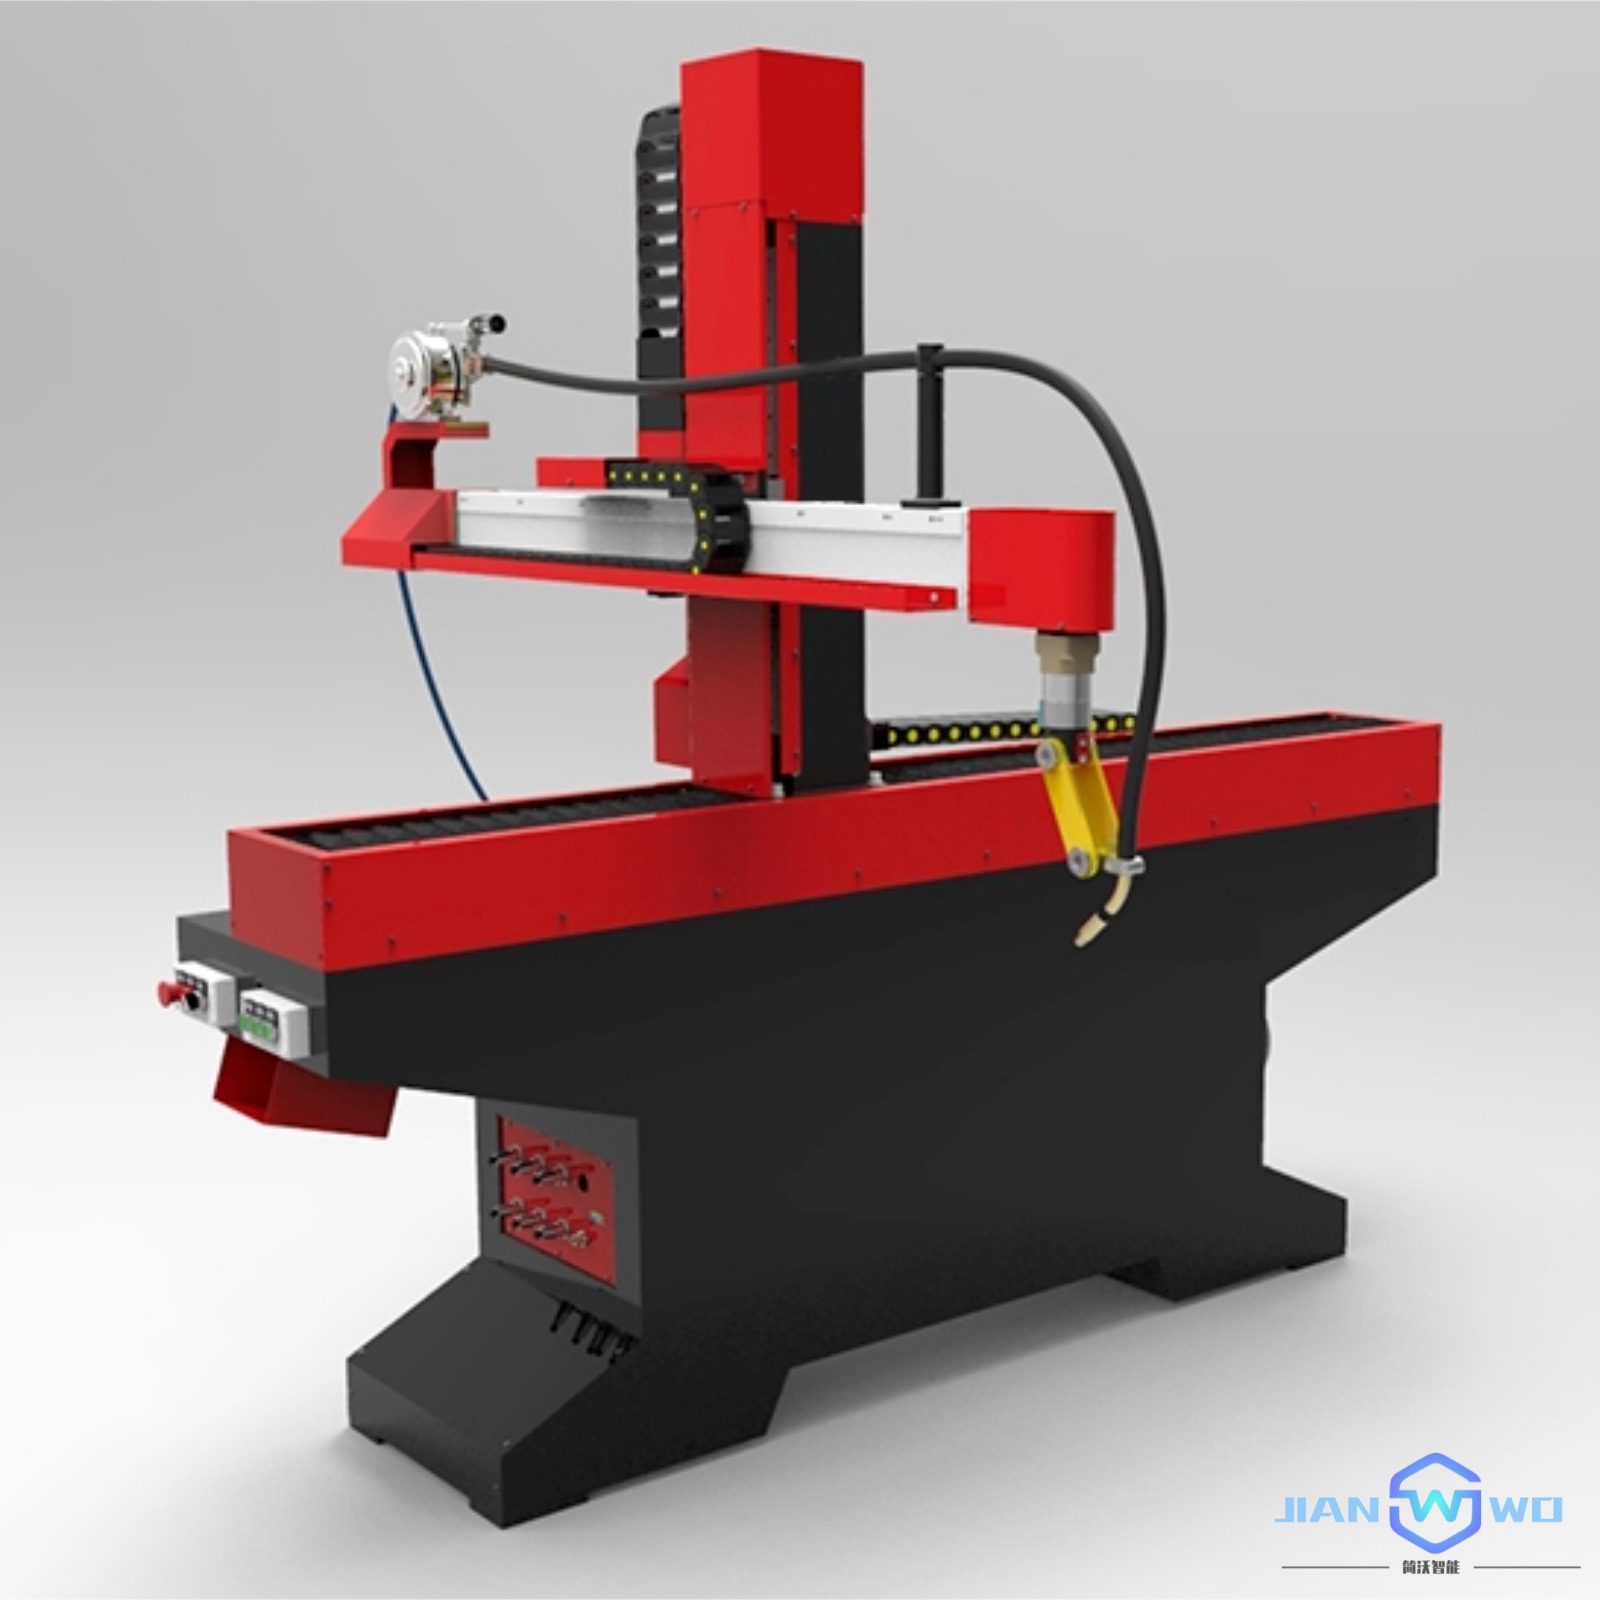
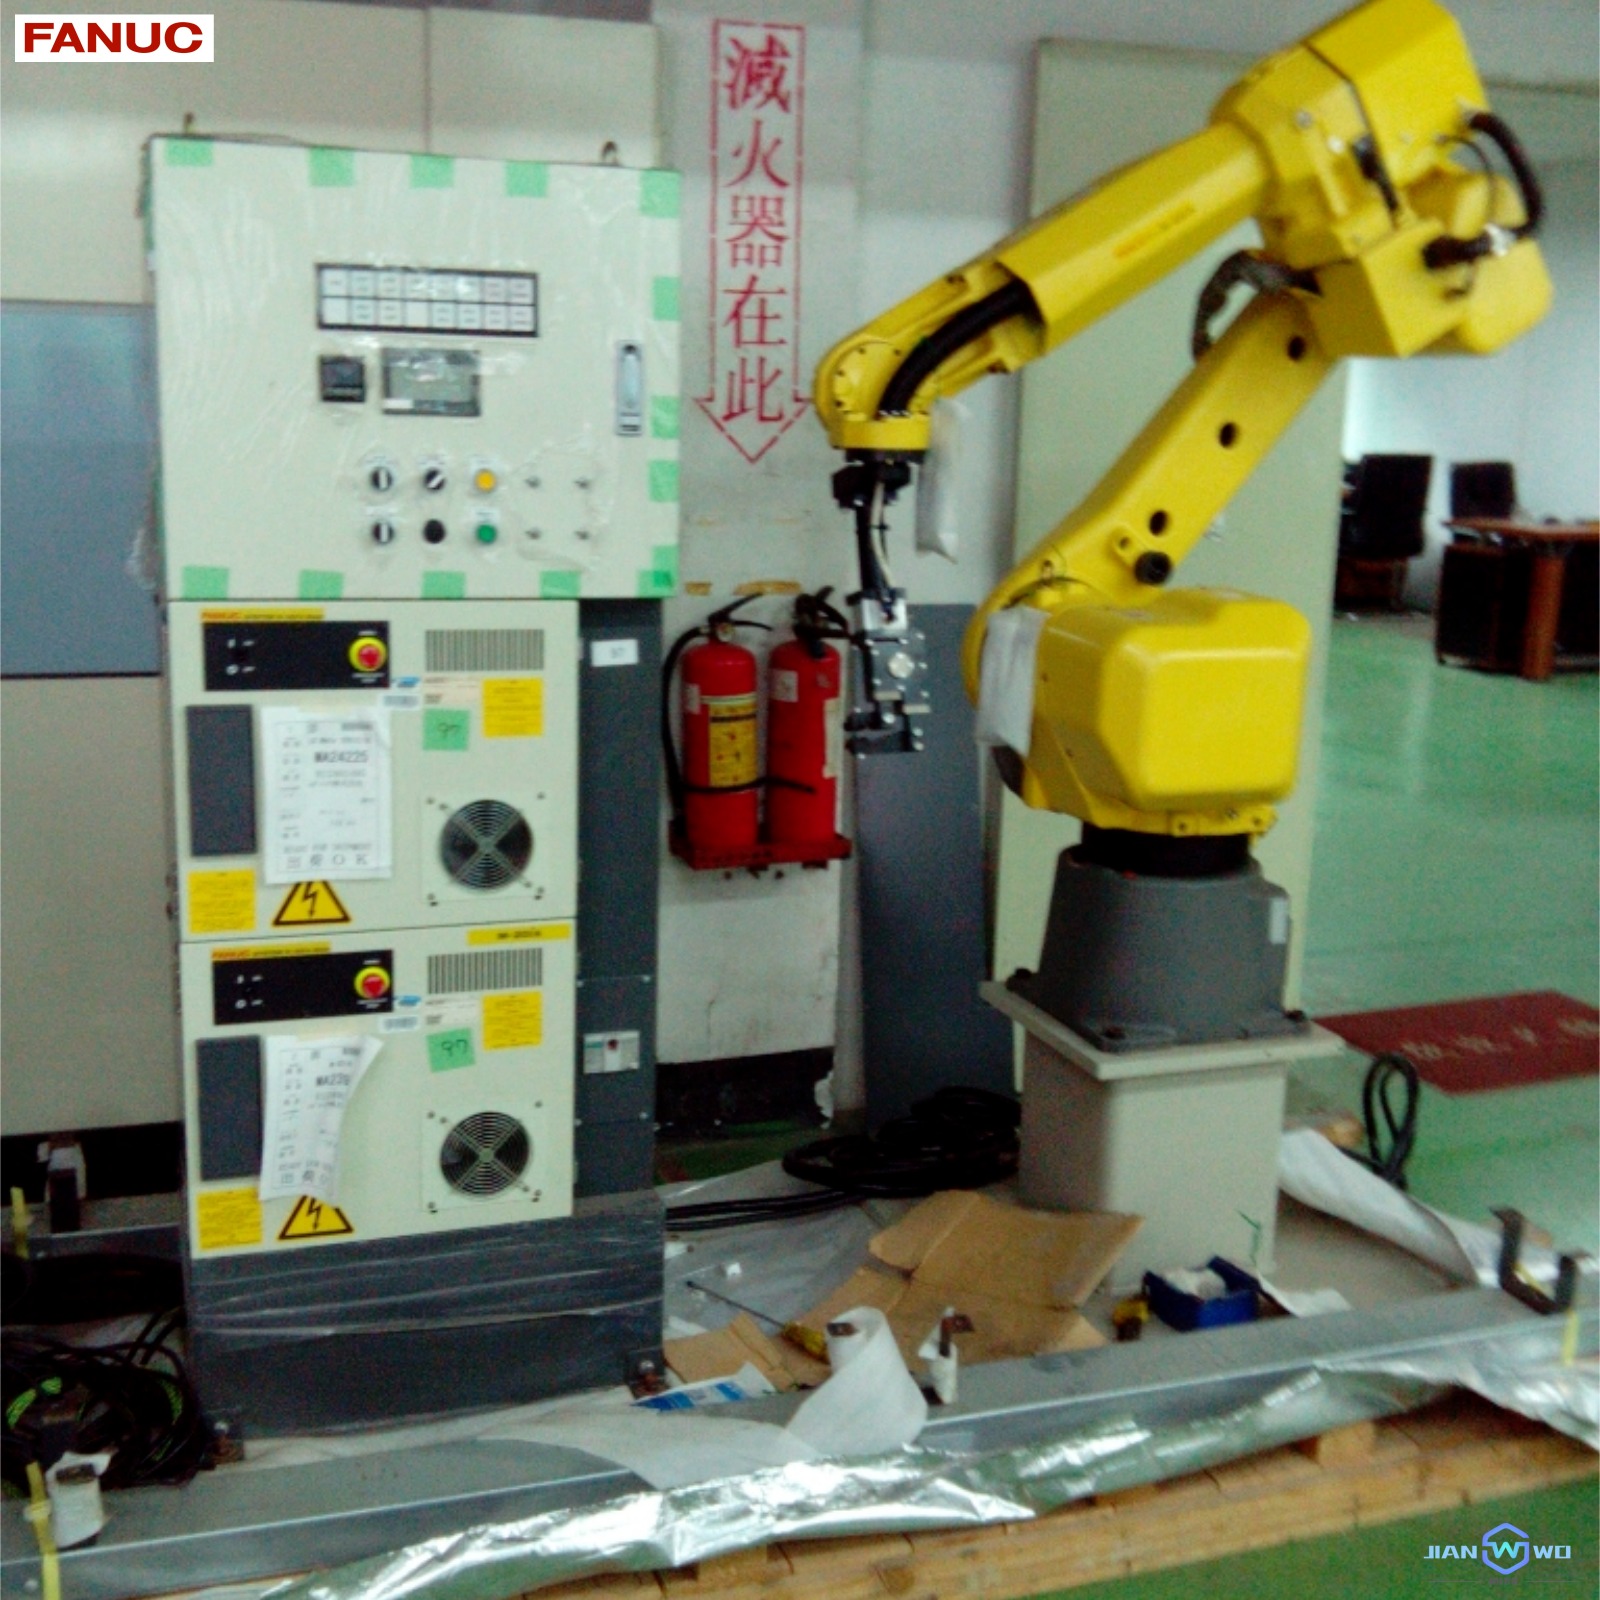
坐标焊接机器人能够模仿人手部的动作,代替人工按指定的焊接轨迹要求进行气保焊,氩弧焊和超声波焊接,并能够在高温高压、粉尘噪音及带有放射性和污染的危险作业环境下实现大批量,重复性强的焊接工作,与传统关节机器日相比,具有定位精度高,焊缝性强,焊接速度快,工作量可控,运行平稳可靠,维修简单方便等特点,并且成本却只相当于关节机器人的百分之二三十,性价比极高。
基本情况说明:
坐标的基本概念:对机器人进行轴操作时,可以使用以下几种坐标系:
1.关节坐标系
机器人各轴进行单独动作,称关节坐标系。
2.直角坐标系
不管机器人处于什么位置,均可沿设定的X 轴、Y 轴、Z 轴平行移动。
3.工具坐标系
工具坐标系把机器人腕部法兰盘所持工具的有效方向作为Z 轴,并把坐标定义在工具的尖端点。
4.用户坐标系
机器人沿所指定的用户坐标系各轴平行移动。
在关节坐标系以外的其他坐标系中,均可只改变工具姿态而不改变工具尖端点(控制点)位置,这叫做控制点不变动作。


搜好货供应商上海简沃机械有限公司供应坐标焊接机器人 用于专机气保焊氩弧焊和超声波焊接,为您提供详细的产品报价、参数、图片等商品信息,如需进一步了解坐标焊接机器人 用于专机气保焊氩弧焊和超声波焊接,请与厂家直接联系,请在联系时说明是在搜好货网看到这条商机的。
为您精选
-
等离子切割机器人 高精度切割和打坡口
¥28000 -
凯尔达LGK-40N单相220V小型等离子切
¥1380 -
瑞凌空气等离子切割机LGK-63G 轻工业级
¥3600 -
瑞凌空气等离子切割机CUT-80100GT
¥3950 -
瑞凌空气等离子切割机CUT-40CT60CT
¥1400
-
瑞凌等离子切割机 内置空压机CUT-100N
¥5100 -
瑞凌LGK-160I台式直流工业级IGBT模
¥11000 -
内置气泵空气等离子切割机LGK-638010
¥6800 -
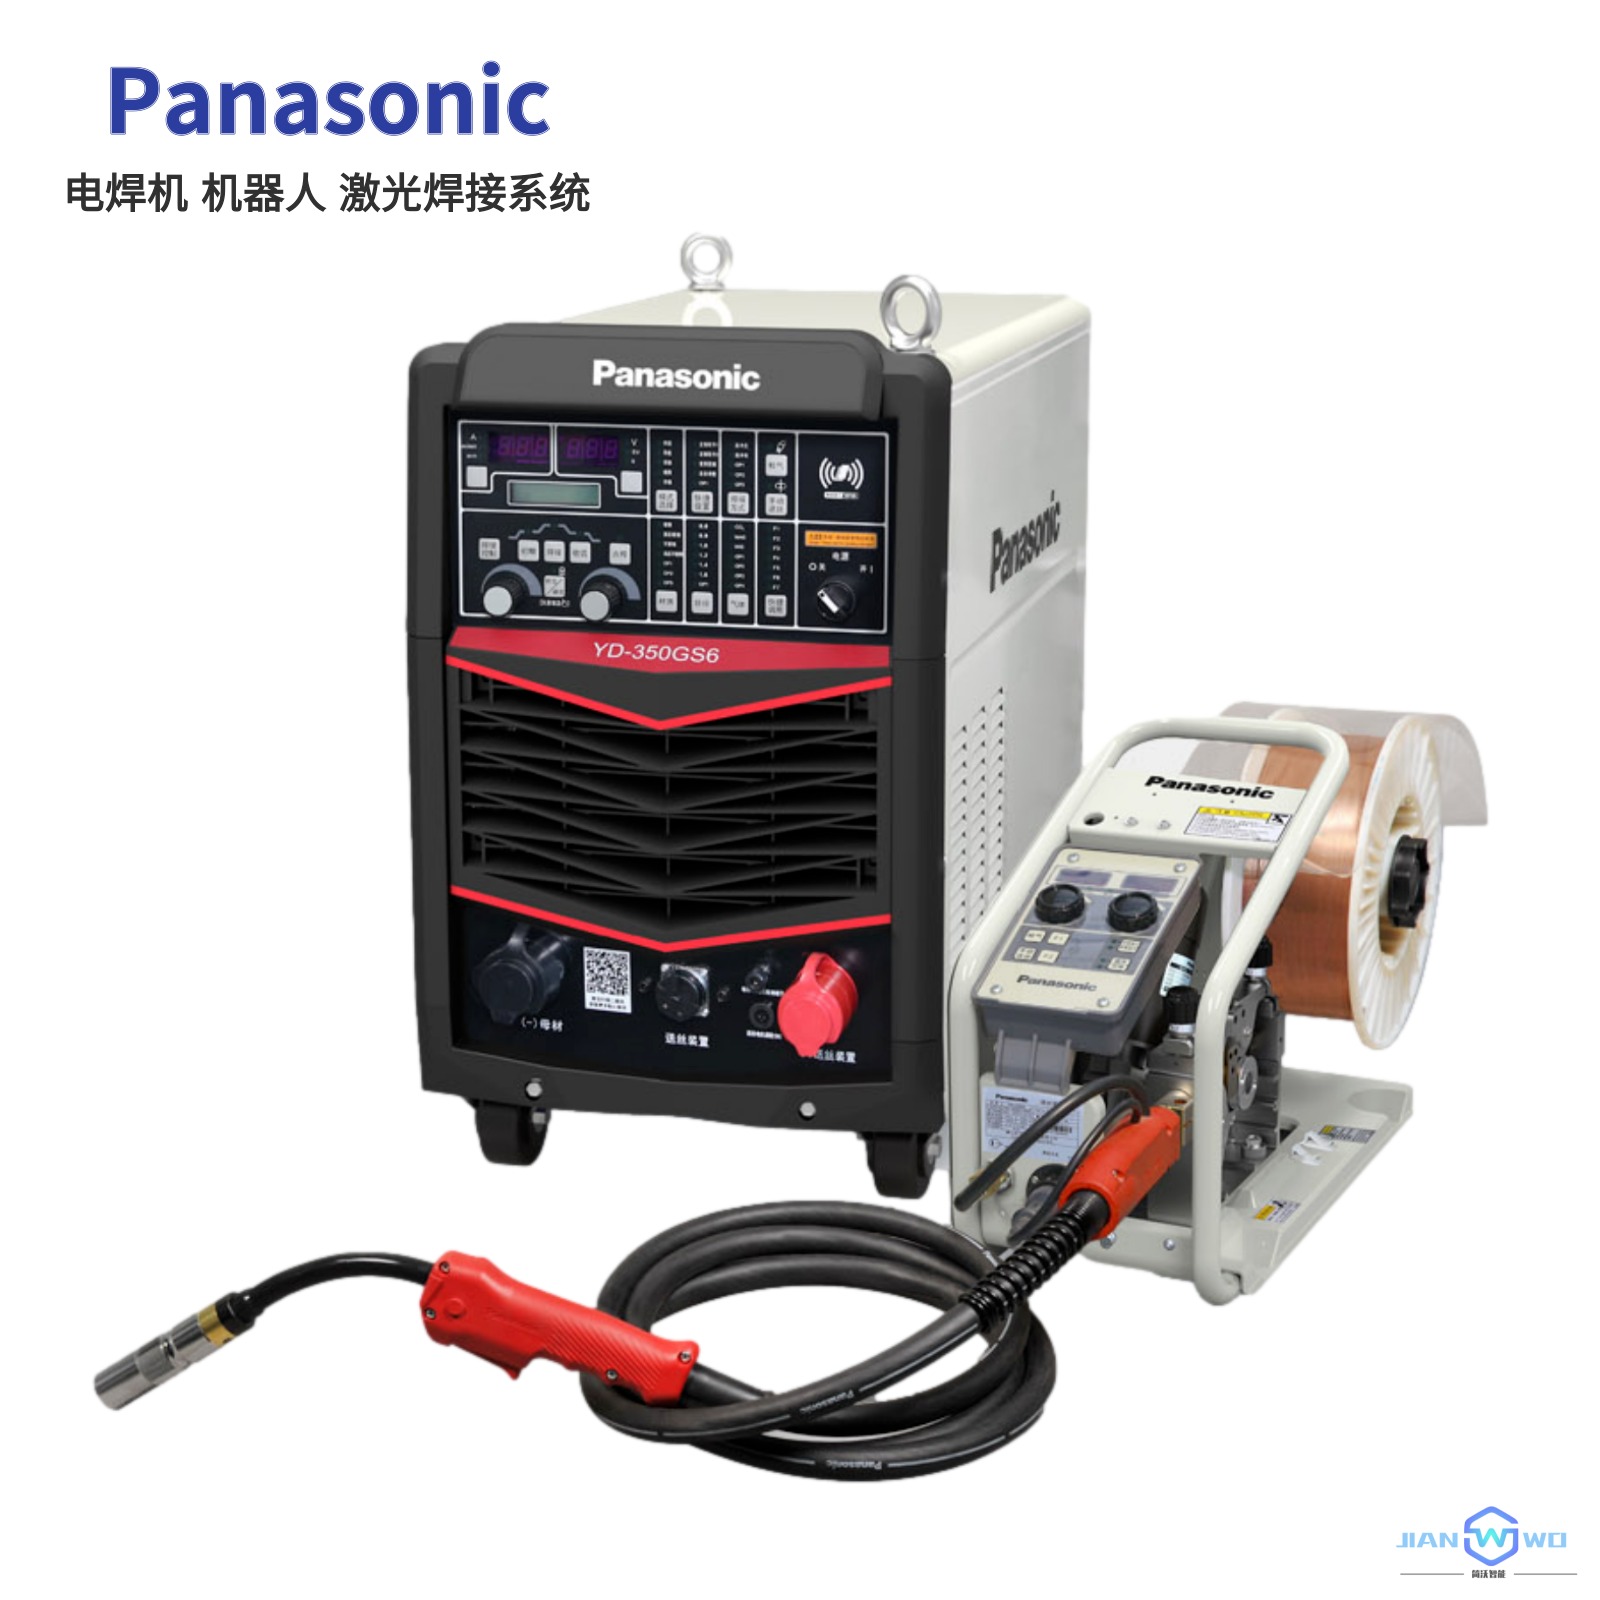
松下铝焊机YD-500GP5 可焊铝、铜、镁
¥14800 -
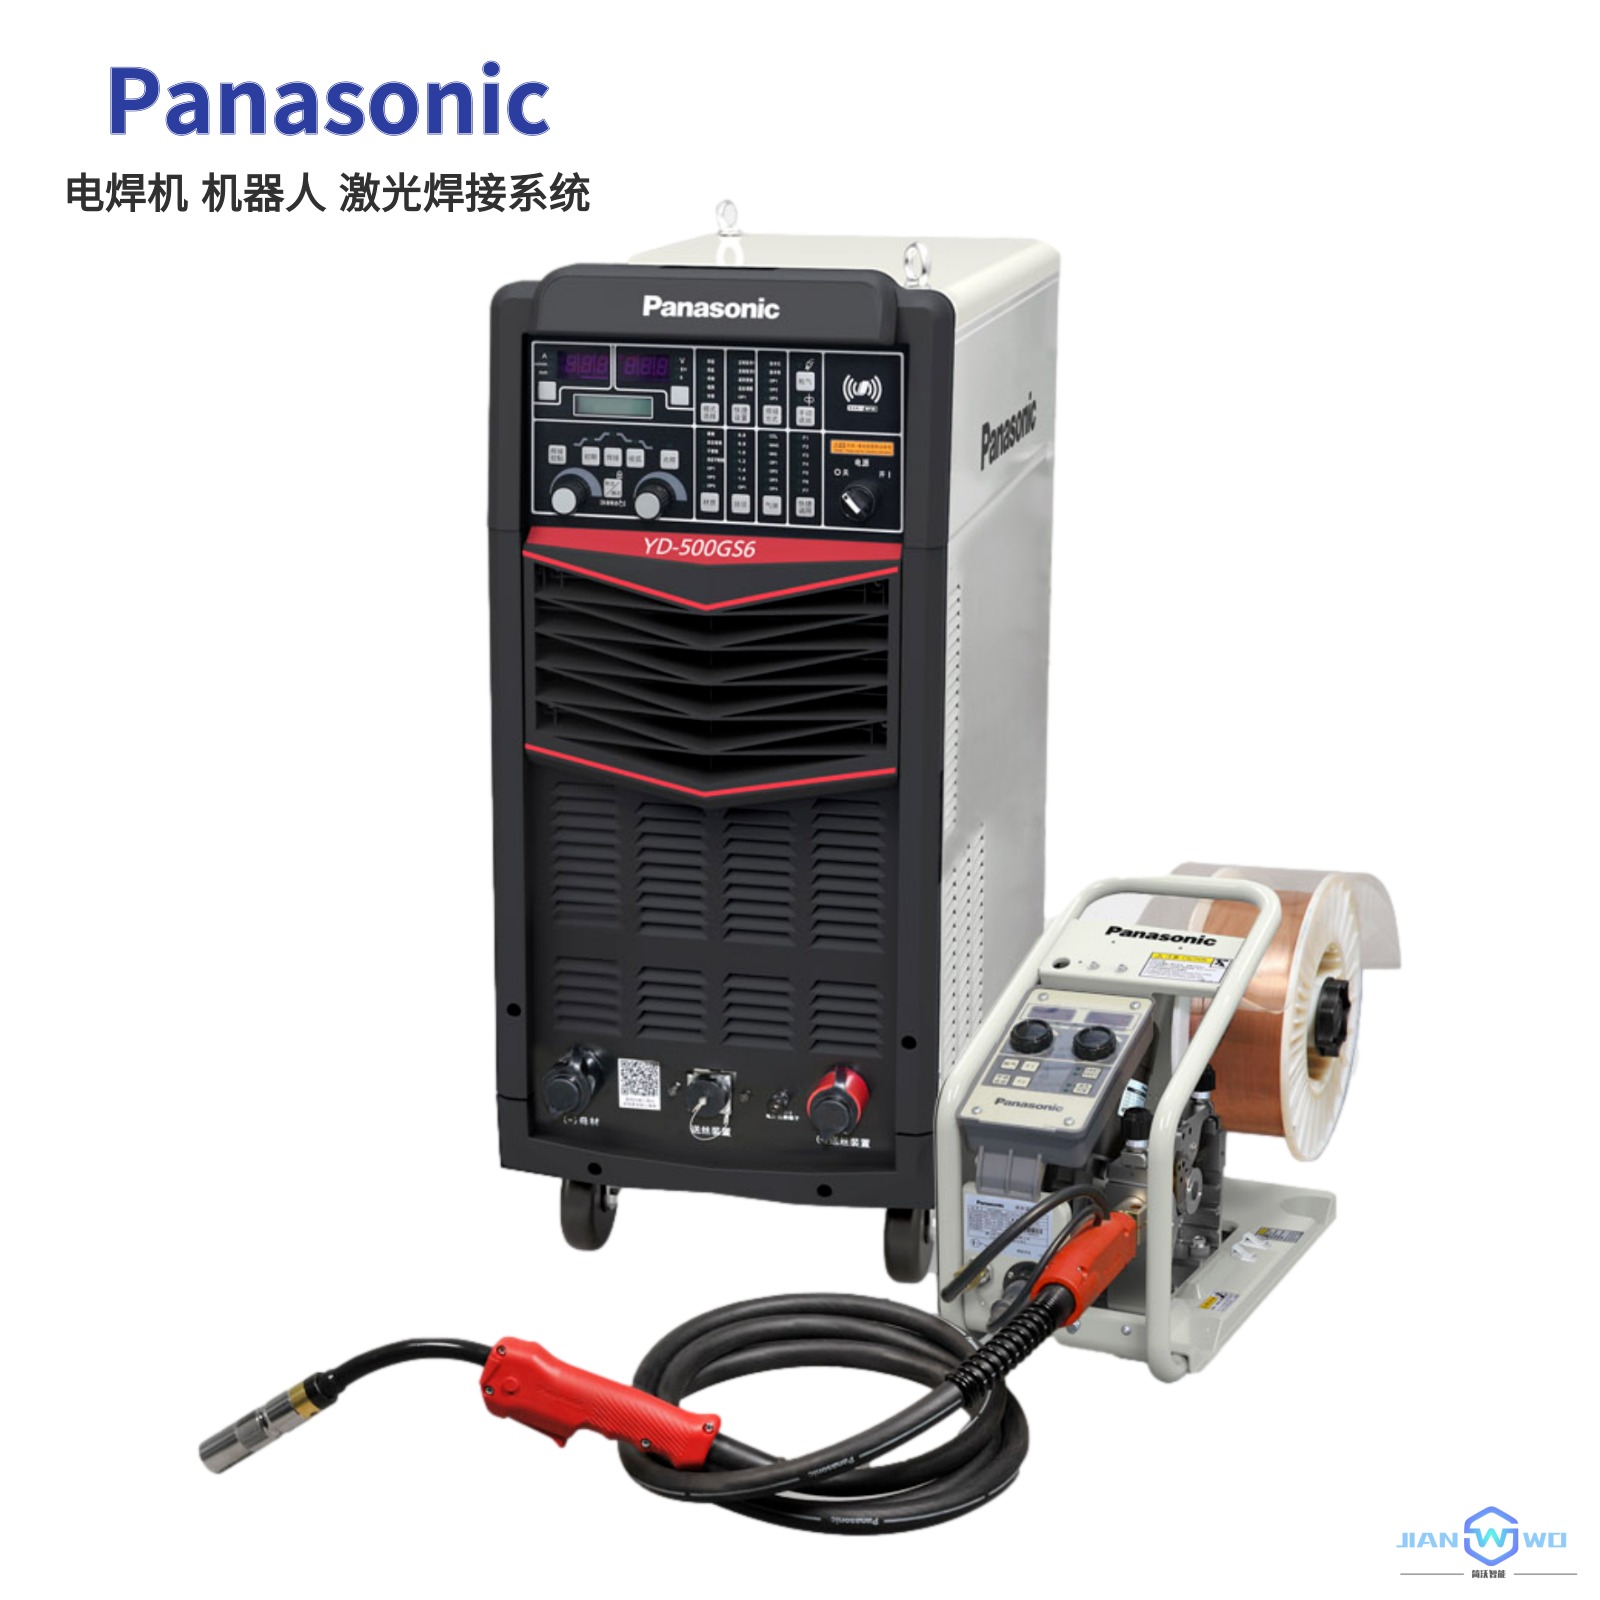
低飞溅松下焊机YD-500GS5 焊接飞溅低
¥15000


